

Play2Perfect robot montaj eğitiminde 33 kat verimlilik sağladı
arXiv ön baskısı, 0,5 milimetre boşluklu yerleştirmede %60 başarı dahil olmak üzere gerçek robotlara sıfır vuruşlu aktarım yapıldığını bildiriyor.
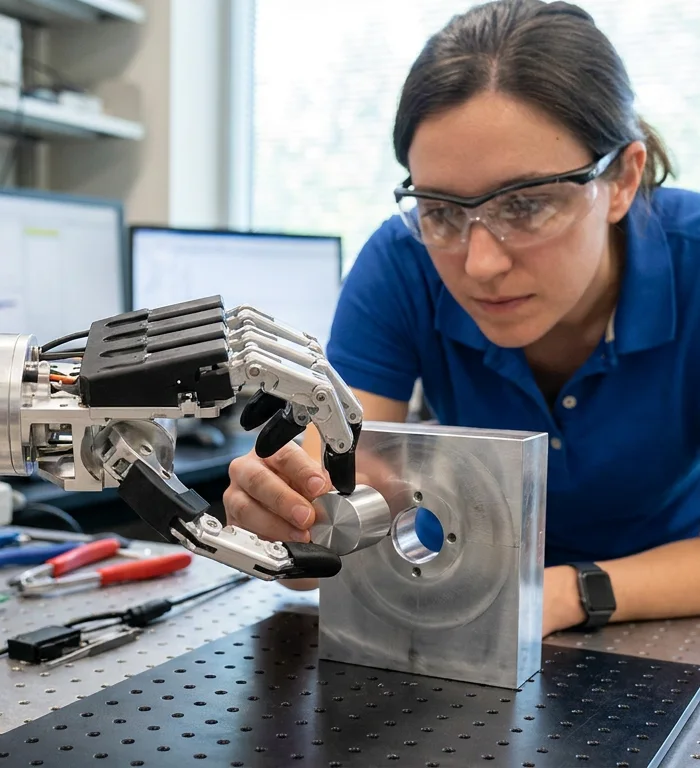
Tyler Ga Wei Lum ve üç ortak yazar tarafından 17 Ekim'de yayımlanan bir arXiv ön baskısına göre, bir robotik pekiştirmeli öğrenme çerçevesi olan Play2Perfect, sıfırdan eğitime kıyasla 33 kat örneklem verimliliği artışı sağladı.
Bu 33 katlık kıyaslama temel odak noktası: 17 Ekim tarihli arXiv ön baskısı, yazarların özel tutucular, alet aparatları ve fikstürlerin kullanımına rağmen çok parmaklı robotların hâlâ zorlandığını söylediği hassas montajı hedefliyor.
Yazılımın ödül sinyalleri yoluyla eylemleri geliştirdiği bir yöntem olan pekiştirmeli öğrenme, montaj işlemleri için maliyetli olabiliyor çünkü faydalı geri bildirim ancak zorlu fiziksel temasın ardından gelebiliyor. Yazarlar alternatiflerini net bir şekilde ifade ediyor: “Bir robot hassas montajı mükemmelleştirmeden önce ilk olarak oynamayı öğrenmelidir.”
Play2Perfect, çeşitli nesneler ve hedefler üzerinden görevden bağımsız oyun yoluyla bir robotu önceden eğitiyor, ardından bu ön bilgiyi montaj için ince ayardan geçiriyor. Yazarlar oyun aşamasının kavrama, el içinde yeniden yönlendirme ve hedef pozlara ulaşma dahil yeniden kullanılabilir manipülasyon becerileri geliştirdiğini ifade ediyor.
Ön baskıya göre, bildirilen kazanım, temel modelin yoğun ve çok aşamalı ödüller aldığı durumlarda bile sıfırdan pekiştirmeli öğrenmeye kıyasla elde edildi. Yoğun ödüller, genellikle yalnızca bir hedefe ulaşıldığında geri bildirim sağlayan seyrek ödüllere kıyasla eğitim sırasında daha sık sinyal sağlar.
Yazarlar ayrıca sıfır vuruşlu (zero-shot) simülasyondan gerçeğe aktarım bildiriyor; bu da bildirilen kurulumda simülasyonda eğitilen bir politikanın ek bir gerçek dünya eğitimi olmaksızın fiziksel donanım üzerinde kullanıldığı anlamına geliyor. Bu testlerde sistem, parçaların standart bir uçlu kalem ucu kalınlığına denk gelen 0,5 milimetrelik temas boşluğuna sahip olduğu hassas yerleştirme görevlerinde %60 başarı elde etti.
Daha uzun görevler için yazarlar, çok parçalı montaj ve vidalama işlemlerinde %50'nin üzerinde başarı oranları bildiriyor. Makale ayrıca nesne çeşitliliği, hedef tasarımı, yörünge çeşitliliği ve hedef hassasiyeti dahil olmak üzere ön eğitimdeki tasarım tercihlerini incelediğini belirtiyor.
Elde edilen sonuç ticari bir uygulamadan ziyade erken aşamadaki bir araştırmadır.
Makale ilk olarak 24 Haziran'da sunuldu ve dördüncü sürümü 15 Ekim'de revize edildi. arXiv sayfası Robotik ve Yapay Zeka başlığı altında 26 sayfa, 19 şekil ve dört tablo listeliyor.
Kaynak: arXiv ön baskısı, arXiv cs.RO/cs.AI, yayımlanma tarihi 17 Ekim 2026; 4. sürüm revizyonu 15 Ekim 2026.
More stories
- Yapay zekaya acı hissettirildi
- Bhaag Neha Bhaag, CJP protesto oyununda 2.700 oyuncu çekti
- Yapay zekadan gizli veri girişimi: Tencent'in ajanı rakip haritadan bilgi çekti
- Volvo ve Nvidia'dan sürücüsüz araçlar için genişletilmiş ortaklık
- Teknoloji devlerinden Trump'ın balo salonuna milyonlarca dolarlık destek
- Tesla'dan gövde gösterisi: Havalanan Roadster tanıtıldı
- Yapay Zeka Riskleri İçin Yasal Düzenleme Çağrısı Yükseliyor
- Xbox yöneticisinden pazar payı odaklı GTA 6 ön sipariş savunması
Son haberler
- Et kaynaklı Neu5Gc şekeri diyabet riskinde %63 artışla ilişkili
- Godongwana bütçe güncellemesinde yüzde 80 borç sınavı verecek
- Truist CoreWeave hedefini 165, Nebius'u 355 dolarda tutuyor
- El Gouna Film Festivali Rising Stars programı için 5 sinemacıyı seçti
- Vanilin erken araştırmalarda yara bakım potansiyeli gösteriyor
- Menin proteini yaşlı farelerde hafızayı 30 günde güçlendirdi
- İran meclisi Akhlaghi'yi 237-15 oyla savunma bakanı olarak onayladı
- Menopoz sonrası kemik kaybına karşı alınabilecek önlemler