Foundation Robotics'ten Hızlı Kavrama İçin Yeni Robotik El
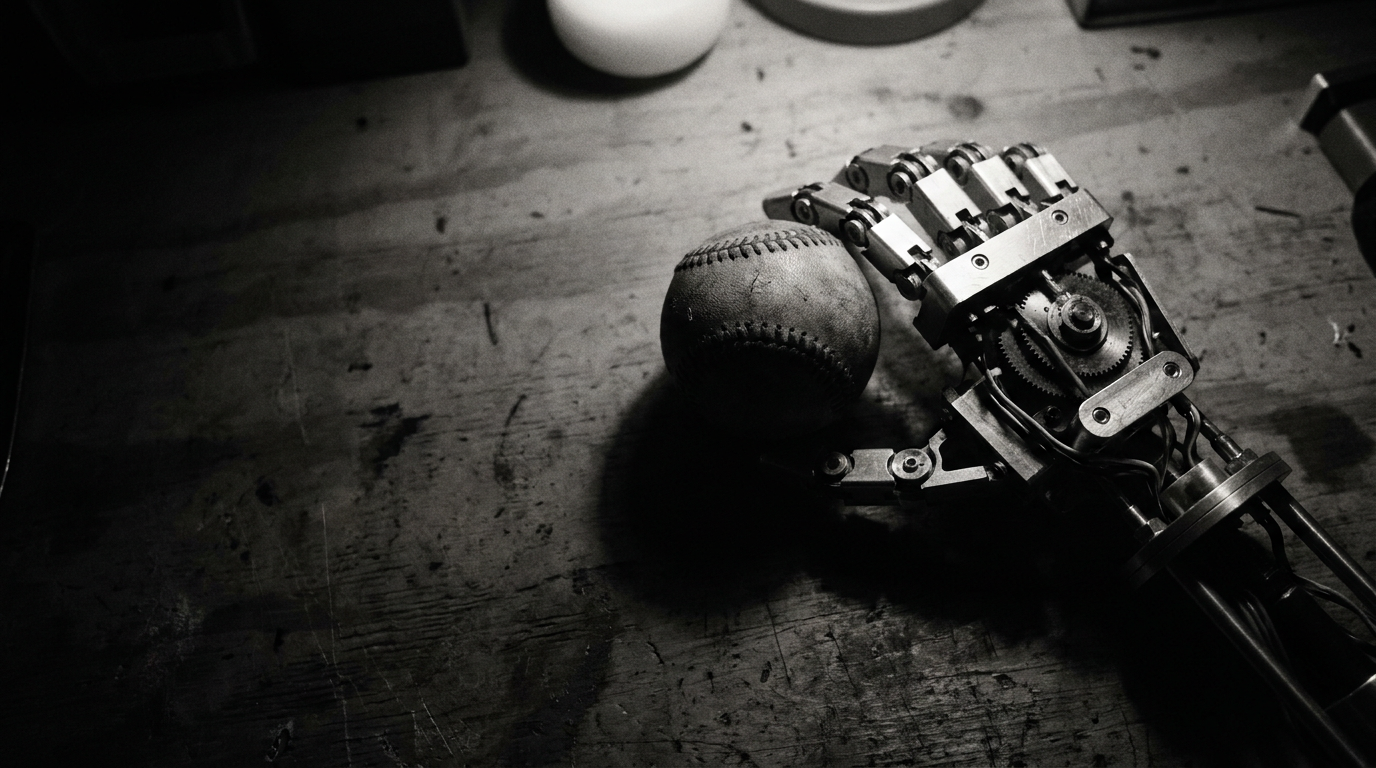
Foundation Robotics, ön kol motorları ve tendon sistemiyle donatılmış robotik elin beyzbol topu yakaladığı bir video paylaştı.
Jason Kwon ·
Robotik Kavrama Teknolojisinde Yeni Bir Adım
San Francisco merkezli Foundation Robotics, geliştirdiği robotik elin yüksek hızda hareket eden bir beyzbol topunu yakaladığı görüntüleri kamuoyuyla paylaştı. Bu deneme, cihazın sadece yavaş nesneleri değil, zamanlama ve hassasiyet gerektiren dinamik hedefleri de kavrayabildiğini göstermeyi amaçlıyor. Küresel bir nesne olan beyzbol topu, parmak basıncı ve tepki süresi üzerindeki zorlayıcı etkisi nedeniyle robotik sistemler için önemli bir test aracı olarak kabul ediliyor.
Yetkililer, bu çalışmanın mekanik tasarım ve kontrol algoritmalarındaki ilerlemeleri yansıttığını belirtiyor. Paylaşılan görüntüler, sistemin hız, temas yönetimi ve şekil adaptasyonu konularındaki yeteneklerini sergilese de, genel amaçlı bir manipülasyon kapasitesine sahip olduğunu kanıtlamıyor. Yine de bu kısa süreli aksiyon, makine öğrenimi ve donanım entegrasyonunun geldiği noktayı vurgulaması açısından dikkat çekiyor.
Tendon Mimarisi ve Ağırlık Dağılımı
Sistemin temelinde, hareket ettirici motorların parmaklardan alınıp ön kola yerleştirildiği bir tendon mimarisi yatıyor. Bu yapı, parmakların daha ince ve hafif kalmasını sağlarken, tendonlar aracılığıyla ihtiyaç duyulan kuvvetin iletilmesine olanak tanıyor. Böylece, parmak uçlarındaki kütle azaltılarak daha çevik bir hareket kabiliyeti elde ediliyor.
Tasarım, elin kapanma ve açılma hareketlerini birbirinden ayıran bir mekanizmaya sahip. Fleksiyon tendonları parmakları kapatırken, ekstansiyon tendonları onları dışa doğru açarak çoklu eklemler arasında koordineli bir çalışma yürütüyor. Bu yaklaşım, robotik parmaklarda sıkça karşılaşılan güç ve boyut arasındaki denge sorununu çözmek için geliştirilmiş bir yöntem olarak öne çıkıyor.
Kontrollü Deneylerin Sınırları
Beyzbol topu yakalama deneyi, tamamen öngörülebilir ve önceden planlanmış bir rota üzerinde gerçekleştirildi. Topun izleyeceği yolun önceden belirlenmiş olması, sistemin karmaşık bir ortamda nesne algılama yükünü azaltıyor. Bu durum, gösterinin bir saha testinden ziyade, zamanlama ve kavrama becerisine odaklanan kontrollü bir laboratuvar çalışması olduğunu ortaya koyuyor.
Endüstriyel kullanıcılar için bu ayrım oldukça kritiktir; çünkü önceden bilinen bir atışı yakalamak ile düzensiz parçaların bulunduğu bir depoda çalışmak birbirinden farklı zorluklar içerir. Şirket, atış hızı, yakalama mesafesi veya hata payı gibi teknik verileri henüz paylaşmadı. Bu verilerin eksikliği, sistemin gerçek dünya koşullarındaki performansının belirsizliğini korumasına neden oluyor.
Endüstriyel Uygulamalara Doğru
Foundation Robotics'in nihai hedefinin endüstriyel otomasyon olduğu belirtiliyor. Bir kavrama sisteminin fabrikalarda değer kazanabilmesi için değişken yüzey dokuları, farklı nesne boyutları ve beklenmedik hızlar karşısında tutarlı sonuçlar vermesi gerekiyor. Eğer bu tendon tasarımı, öngörülemez girdiler karşısında da benzer başarıyı tekrarlayabilirse, özel aparatlara ihtiyaç duymadan hassas ürünleri taşıyabilen bir çözüm haline gelebilir.
Sektördeki uzmanlar, bu tür teknolojilerin laboratuvar ortamından çıkıp üretim hatlarına girmesi için daha fazla nicel veriye ihtiyaç duyulduğunu ifade ediyor. Gelecek dönemde paylaşılacak hız, tekrarlanabilirlik ve yük kapasitesi gibi bilgiler, bu robotik elin gerçek bir endüstriyel araç mı yoksa sadece etkileyici bir gösteri platformu mu olduğunu netleştirecektir.