

دراسة غير محكّمة لروبوت Splat2Act تسجل نسبة نجاح 63.9% في التقاط الأجسام بعد مسح بالهاتف
تشير الورقة البحثية، التي لم تخضع لمراجعة الأقران، إلى أن عمالة نشر الروبوتات قد تنتقل من التشغيل عن بُعد في كل موقع إلى أنابيب تدريب تخليقية مبنية على…
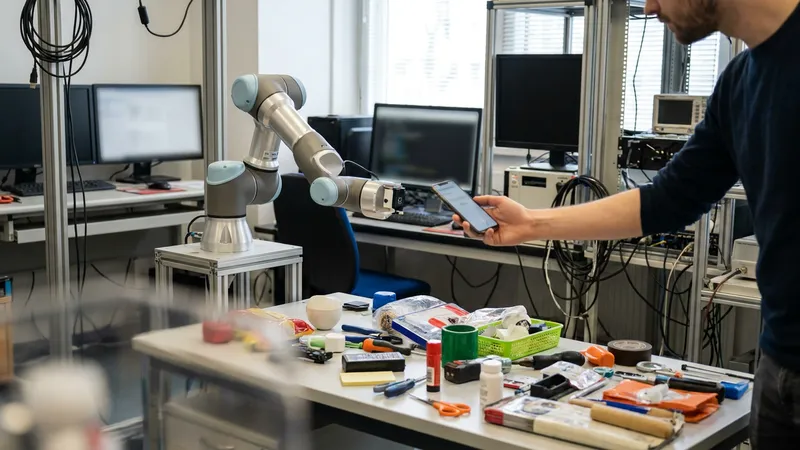
في حين يتوقع الكثيرون أن تصل الروبوتات إلى التكييف الشامل الفوري (zero-shot) دون الحاجة إلى التكيف الخاص بكل موقع، تشير أدلة جديدة إلى الاتجاه المعاكس لذلك المستقبل. فقد حققت سياسة "الرؤية واللغة والعمل" (VLA) العامة نسبة نجاح 0% في التقاط الأجسام في بيئات جديدة دون تكييف. وبدلاً من إهمال التكيف مع الموقع، يتغير مركز التكلفة في مجال الروبوتات: عمالة أقل للتوضيح المادي المباشر، واستثمار أكبر في الحوسبة التخليقية للتوائم الرقمية.
وتكمن أهمية هذه النتيجة في أن النسخة الأولية المنشورة على arXiv ، والتي لم تخضع لمراجعة الأقران، تذكر أن النموذج π₀.₅ حقق نسبة نجاح 0% في التقاط الأجسام ضمن مشاهد النشر الملتقطة دون تكييف، مقابل نسبة نجاح إجمالية بلغت 62.5% لسياسة النموذج المخصصة الأقوى.
المسح الضوئي يحل محل الموضّح البشري
لا يتم تقديم نظام Splat2Act كيد روبوت أفضل، أو ذراع أرقص سعراً، أو سياسة عامة جديدة. بل تصف الورقة البحثية مساراً آلياً من العالم الحقيقي إلى المحاكاة ثم إلى العالم الحقيقي (real-to-sim-to-real) يُخصص سياسة "الرؤية واللغة والعمل" المسبقة التدريب لمشهد ومجموعة أجسام محددة، باستخدام مسح ضوئي بواسطة هاتف محمول وصور لأجسام المستخدم فقط.
ويتمثل ادعاؤها الأساسي في إحلال العمالة: جمع أقل للعروض التوضيحية في العالم الحقيقي في كل بيئة للمستخدم، وتوليد أكبر للعروض التوضيحية التخليقية داخل مشهد مُعاد بناؤه. ولم يُصرح أي شخص في الحزمة المسجلة بشكل رسمي، كما تقتصر الأدلة على ملخص الورقة البحثية بدلاً من تقارير النشر المستقلة.
وتفيد الورقة البحثية بأن Splat2Act يبني توأماً رقمياً واقعياً للغاية باستخدام تقنية التناثر الجوسي ثلاثي الأبعاد (3D Gaussian Splatting) وهندسة التصادم، ويكتشف الحاويات المستندة على الطاولات وغير المستندة عليها، ويبني مهام التقاط قابلة للتنفيذ، ويولد عروضاً توضيحية ناجحة باستخدام محاكي نُسخي متميز (privileged simulation oracle). وهذا ادعاء أكثر ضيقاً من التكييف الشامل الفوري في المعالجة.
وتؤكد المرجعية الخاصة بالورقة البحثية هذه النقطة: إذ حقق النموذج العام القوي π₀.₅ نسبة نجاح 0% في التقاط الأجسام في مشاهد النشر الملتقطة دون تكييف. وإذا ثبتت صحة هذا الرقم خارج نطاق الورقة، فإن مركز التكلفة في الروبوتات الداخلية سينتقل من جمع العروض التوضيحية يدوياً إلى جعل البيانات التخليقية الخاصة بالموقع موثوقة بدرجة كافية للشراء.
المعيار محدد بالموقع
تُعتبر الأرقام الرئيسية للورقة البحثية كبيرة ولكنها محددة بحدود. وتذكر أنه تم تطبيق مسار العمل على 101 بيئة جامعة ممسوحة ضوئياً بمتوسط مساحة قابلة للملاحة يبلغ 104.87 متر مربع و7 حاويات. وتمروراً بهذه المسوحات، أسفر المسار عن 852 حاوية وأكثر من 68,000 عرض توضيحي للالتقاط.
ووصلت السياسة المخصصة الأقوى إلى نسبة نجاح إجمالية بلغت 62.5% في التقاط الأجسام في المشهد المستهدف. وعلى روبوت Stretch 3 الحقيقي، حققت السياسة نفسها نسبة نجاح 63.9% على مجموعة فرعية مكونة من 12 مهمة، وهي نسبة قريبة من نجاحها المحاكى البالغ 66.7% في تلك المهام. وتقيس هذه الأرقام التكيف داخل مشاهد النشر الملتقطة، وليس الاستقلالية الشاملة عبر مخططات غير مرئية.
المقارنة المفقودة هي الاقتصادية. تذكر النسخة الأولية أن جمع العروض التوضيحية الحقيقية في بيئة كل مستخدم مكلف للغاية، لكنها لا تذكر تكلفة الالتقاط بالهاتف، أو إعادة البناء بتقنية 3D Gaussian Splatting، أو إنشاء هندسة التصادم، أو التوليد بالمحاكي، أو الضبط الدقيق، أو إعادة محاولات النشر الفاشلة.
كما أنها لا تحدد ما إذا كانت المجموعة الفرعية المكونة من 12 مهمة على Stretch 3 تمثل الحالات المعقدة الأكثر صعوبة في المباني. وسيكون على فريق المشتريات التساؤل عن المرجعية التي يتم تفوق عليها، وعلى أي أجهزة، ومع أي وقت للمشغّل، وكم مرة تفشل السياسة المحاكاة عندما لا تتطابق الأجسام أو الإضاءة أو الحاويات مع المسح الضوئي.
التكييف الفوري ليس الفكرة الصحيحة للمشتري
القراءة السائدة هي أن نماذج الرؤية واللغة والعمل العامة ستزيل في النهاية عملية إعداد الروبوتات الخاصة بكل موقع. لكن Splat2Act يشير إلى الاتجاه المعاكس. ففي إعدادات الورقة البحثية، لا تنتقل السياسة العامة بسلاسة إلى مشاهد النشر الملتقطة؛ بل تحتاج إلى تكييف محلي.
والمغزى التجاري ليس أن كل مكتب أو مختبر أو مرفق داخلي يمكنه تخطي عملية الإعداد، بل إن الإعداد قد يتحول إلى مسار عمل يعتمد على المسح والتدريب بدلاً من حملات التشغيل عن بُعد. وهذا يغير الجهة المسؤولة عن عملية النشر: عمالة أقل للتوضيح الميداني في كل موقع، ومسؤولية أكبر على الفرق القادرة على صيانة التوائم الرقمية، وأصول المحاكاة، وجلسات الضبط الدقيق.
والقراءة المعاكسة واضحة: قد تكون هذه النتيجة خاصة بمشاهد داخل الحرم الجامعي بدلاً من أن تكون نتيجة نشر لدى المؤسسات. فالصادر لا يذكر عملاء خارجيين، أو تكراراً مستقلاً للتجربة، أو مهام حساسة للإصابات، أو تشغيلاً طويل الأمد، أو فئات أجسام غير منتظمة تتجاوز مهام الالتقاط المُصممة.
كما يعتمد النظام على محاكٍ نُسخي متميز، وهو أمر مختلف عن تعلم الروبوت بأمان من العمل العادي. وبالنسبة لمشتري الروبوتات، فإن السؤال القابل للااختبار هو ما إذا كان بإمكان الموردين الحفاظ على رقم روبوت Stretch 3 الحقيقي قريباً من النتيجة المحاكاة عندما لا يكون الموقع مجهزاً بعناية لأجل ورقة بحثية ولا تكون الأجسام ملائمة لإعادة البناء.
العمالة تنتقل إلى المراحل الأولية
إذا كانت النتيجة قابلة للتكرار، فإن التغيير في العمالة الذي لم يُقدر حق قدره ليس الإحلال الجماعي عند الطرف العامل للروبوت، بل هو إعادة هيكلة عمالة النشر قبل وصول الروبوت. الوحدة المكلفة اليوم هي العرض التوضيحي الخاص بالموقع: بشر يظهرون للروبوت كيفية التعامل مع الرفوف والطاولات والمناضد وأجسام المستخدمين.
وفي إطار Splat2Act، يقدم الإنسان مسحاً بالهاتف وصوراً للأجسام؛ ثم يقوم النظام بإنشاء المشهد وتحديد الحاويات وإعادة إنتاج العروض التوضيحية في المحاكاة. لا يختفي العمل، بل ينتقل من التوضيح المادي وعمالة إعداد المواقع إلى ضبط جودة الالتقاط المكاني، والتحقق من المحاكاة، ومعالجة الاستثناءات.
وهذا يترك الفئة المتوسطة غير الملاحظة معرضة للخطر: شركات التكامليين التي تكمن ميزتها في جمع وإدارة العروض التوضيحية في بيئة كل عميل، والمشترون الذين يفترضون أن سياسة المعالجة العامة هي أصل قابل للإعادة الاستخدام بمجرد شرائه. وتستعرض الورقة بدلاً من ذلك أن الأصل الدائم قد يكون نموذج الموقع والسياسة المخصصة المدربة عليه.
والإشارات التي يجب مراقبتها ملموسة: ما إذا كانت الأوراق البحثية اللاحقة ستسجل أكثر من 101 بيئة، وما إذا كان اختار الروبوت الحقيقي سيتوسع ليتجاوز مجموعة فرعية من 12 مهمة، وما إذا كان نجاح المحاكاة بنسبة 66.7% يستمر في تتبع النجاح الحقيقي بنسبة 63.9%، وما إذا كانت الإصدارات المستقبلية ستكشف عن تكلفة توليد أكثر من 68,000 عرض توضيحي.
More stories
- فريق بقيادة لو يختبر 3 طرق لتكييف نماذج VLA للروبوتات
- دراسة غير محكّمة لروبوت Splat2Act تسجل نسبة نجاح 63.9% في التقاط الأجسام بعد مسح بالهاتف
- دراسة بحثية على موقع arXiv تفيد بعدم تفوق نماذج اللغات الكبيرة على البشر في 'لعبة ويكيبيديا'
- تقارير صحفية: إيران تهدد مركز بيانات إقليمياً
- محادثات أمازون للاستحواذ على "ديكارت" بقيمة 7 مليارات دولار تختبر استراتيجية هوامش أرباح AWS
- محادثات من أمازون للاستحواذ على "ديكارت" مقابل 7 مليارات دولار وسط تزايد مخاطر الارتباط بـ AWS
- شركة «iFi» تطرح محولات البلوتوث «Up Play» بسعر 59 و89 دولاراً
- مطورو "إكس آر بي ليدجر" يطلقون تحديثاً طارئاً لإصلاح خلل في صك العملات يعود إلى تسع سنوات
آخر الأخبار
- ارتفاع الإيجارات في رومانيا بنسبة 43.5% وتسجيل قفزة بنسبة 40.1% في كرواتيا
- مقتل شخص في هجوم على مطار الرياض في وقت يدرس فيه ترامب الرد
- فولكس فاغن تتوافق مع استراتيجية الاتحاد الأوروبي لحماية شركات السيارات الأوروبية
- مسؤولون: مقتل 13 شخصاً في ضربة صاروخية استهدفت مطار الرياض
- تمديد إغلاق مطار الرياض بعد هجوم للحوثيين أسفر عن سقوط قتيل
- كوريا الشمالية تطلق صواريخ عقب اختبار سيول صاروخاً فرط صوتي
- الحوثيون يعلنون مسؤوليتهم عن أربع ضربات في السعودية ويضعون "أرامكو" في بؤرة الاهتمام