

باحثو “KinoGen” يسجلون الحفاظ على 90% من نقاط التلامس عبر 8 مهام روبوتية
تصف دراسة تمهيدية منشورة على “arXiv” طريقة لتوليد الفيديو لإنتاج حركات مرجعية للروبوتات، مع اختبار الادعاءات على روبوت بشري من طراز “Unitree G1”.
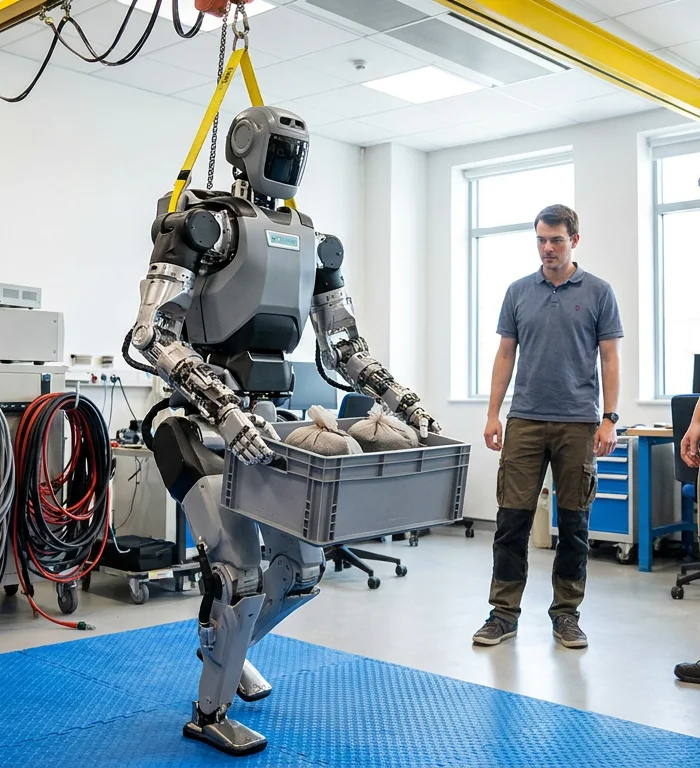
أفاد باحثو مشروع "KinoGen" بالحفاظ على أكثر من 90% من نقاط التلامس المحددة عبر ثماني مهام للتحكم الحركي والتنقل للروبوتات الشبيهة بالبشر، وذلك في دراسة تمهيدية نُشرت على منصة "arXiv" في 14 أكتوبر.
وتكتسب هذه الدراسة التمهيدية أهمية نظراً لحاجة الروبوتات الشبيهة بالبشر إلى حركات مرجعية قابلة للاستخدام قبل أن يتسنى تدريبها على نقل الأجسام أثناء المشي. وأوضح الباحثون أن "KinoGen" أدى أيضاً إلى تداخلات واختراقات أقل وانزلاق أقل للأقدام مقارنة بالنماذج المرجعية القائمة على الفيديو عبر المهام الثماني.
ويعد "KinoGen" إطار عمل لإنشاء مراجع قابلة للتخصيص للتحكم الحركي والتنقل للروبوتات الشبيهة بالبشر، وهو مصطلح في علم الروبوتات يعني التحرك عبر المكان أثناء التعامل مع الأجسام. وشارك في إعداد الورقة البحثية كل من تشي وو، ولولو زاو، وسانغهيون هان، وريشي ينو، وإيمي يانغ، ودينغتشي تشانغ، وتاو بانغ، وجيوغوانغ وانغ، وكوان فانغ.
وذكر المؤلفون أن "KinoGen" يستخدم نموذجاً مُدرباً مسبقاً لتوليد الفيديو، يعتمد على عروض معايرة للروبوت المستهدف والجسم في مهمة محاكاة. ثم يعيد بناء الحركة المرجعية عبر مطابقة نماذج الروبوت والجسم نفسها مع مقطع فيديو مُولّد من زاويتي رؤية، مما يحافظ على المخرجات ضمن نطاق تكوين الروبوت الخاص بدلاً من الاعتماد على بديل لجسم الإنسان.
وجاء في الورقة البحثية أنه يمكن للمستخدمين تعديل إطار رئيسي لتحديد الوضعية المستهدفة للجسم، ثم إعادة توليد الفيديو حول تلك الحالة والحصول على مرجع يستوفي الوضعية المحددة. وقال المؤلفون إن المراجع المخصصة حققت كل هدف محدد وأنتجت تداخلاً أقل بشكل ملحوظ مقارنة بطرق الاستكمال الداخلي المباشر.
ولا يزال هذا العمل في مرحلة البحث المبكرة؛ فالورقة المنشورة على "arXiv" هي دراسة تمهيدية لم تخضع بعد لمراجعة الأقران، ولا يقدم النص الأصلي بيانات عن الأداء التجاري، أو تكلفة التدريب، أو أحجام عينات تتجاوز المهام الثماني، أو مقارنة بالأنظمة الصناعية المنتشرة عملياً.
وأوضح المؤلفون أن سياسات التتبع المدربة على المراجع المولدة قد جرى تطبيقها على روبوت بشري من طراز "Unitree G1" مزود بأيدي ماهرة. وتتضمن الورقة البحثية رابطاً لصفحة المشروع الإلكترونية.
المصدر: دراسة تمهيدية على arXiv، 14 أكتوبر 2026
More stories
- تقارير الأزمات الصادرة عن نماذج اللغة الكبيرة تلتقط ما بين 5.4% و11.0% فقط من الأرقام الرسمية
- مكتب تركيا: خطوة تينسنت تجاه "فلو غيمز" تختبر فرضية ألعاب الهاتف المحمول في تركيا
- روكستار تخطط لإطلاق GTA 6 على الحاسوب الشخصي بحلول مارس 2027 وفقاً لتقارير
- إطلاق رمز LOAD$ التابع لشركة Loadout يختبر نموذج تمويل لـ 40 لعبة
- تكنولوجيا الروبوتات في أمازون تختبر التوازن بين السرعة والسلامة
- تقنية نقل الرسائل ترفع نسبة نجاح النماذج الصغيرة في حل ألعاب السودوكو إلى 72%
آخر الأخبار
- طلب شركة «نيكسانز» يفرض فترة انتظار لأسبوعين لبدء مسوحات كابل قبرص
- فيرفاكس تحصل على موافقة مجلس الوزراء الهندي للاستحواذ على حصة في بنك آي دي بي آي بقيمة 52,878 كرور روبية
- إدارة «باوندلاند» تدعم صفقة استحواذ تشمل نحو 600 متجر
- "فيرفاكس" تواجه خياراً بشأن "سي إس بي" في صفقة شراء حصة "آي دي بي آي" بقيمة 5.6 مليار دولار
- الأسهم تواجه مخاطر التدوير الاستثماري عند عائد 5.9% لسندات الخزانة وفقاً لبنك أوف أمريكا
- ولفسبيد تواجه مخاطر تخفيض قيمة الأسهم في قرض من البنتاغون بقيمة 1.5 مليار دولار
- إيران تستهدف «ستارلينك» بعقوبات سجنية تصل إلى 5 أعوام
- ناتاشا بولوني تنضم إلى سباق الانتخابات الرئاسية الفرنسية لعام 2027